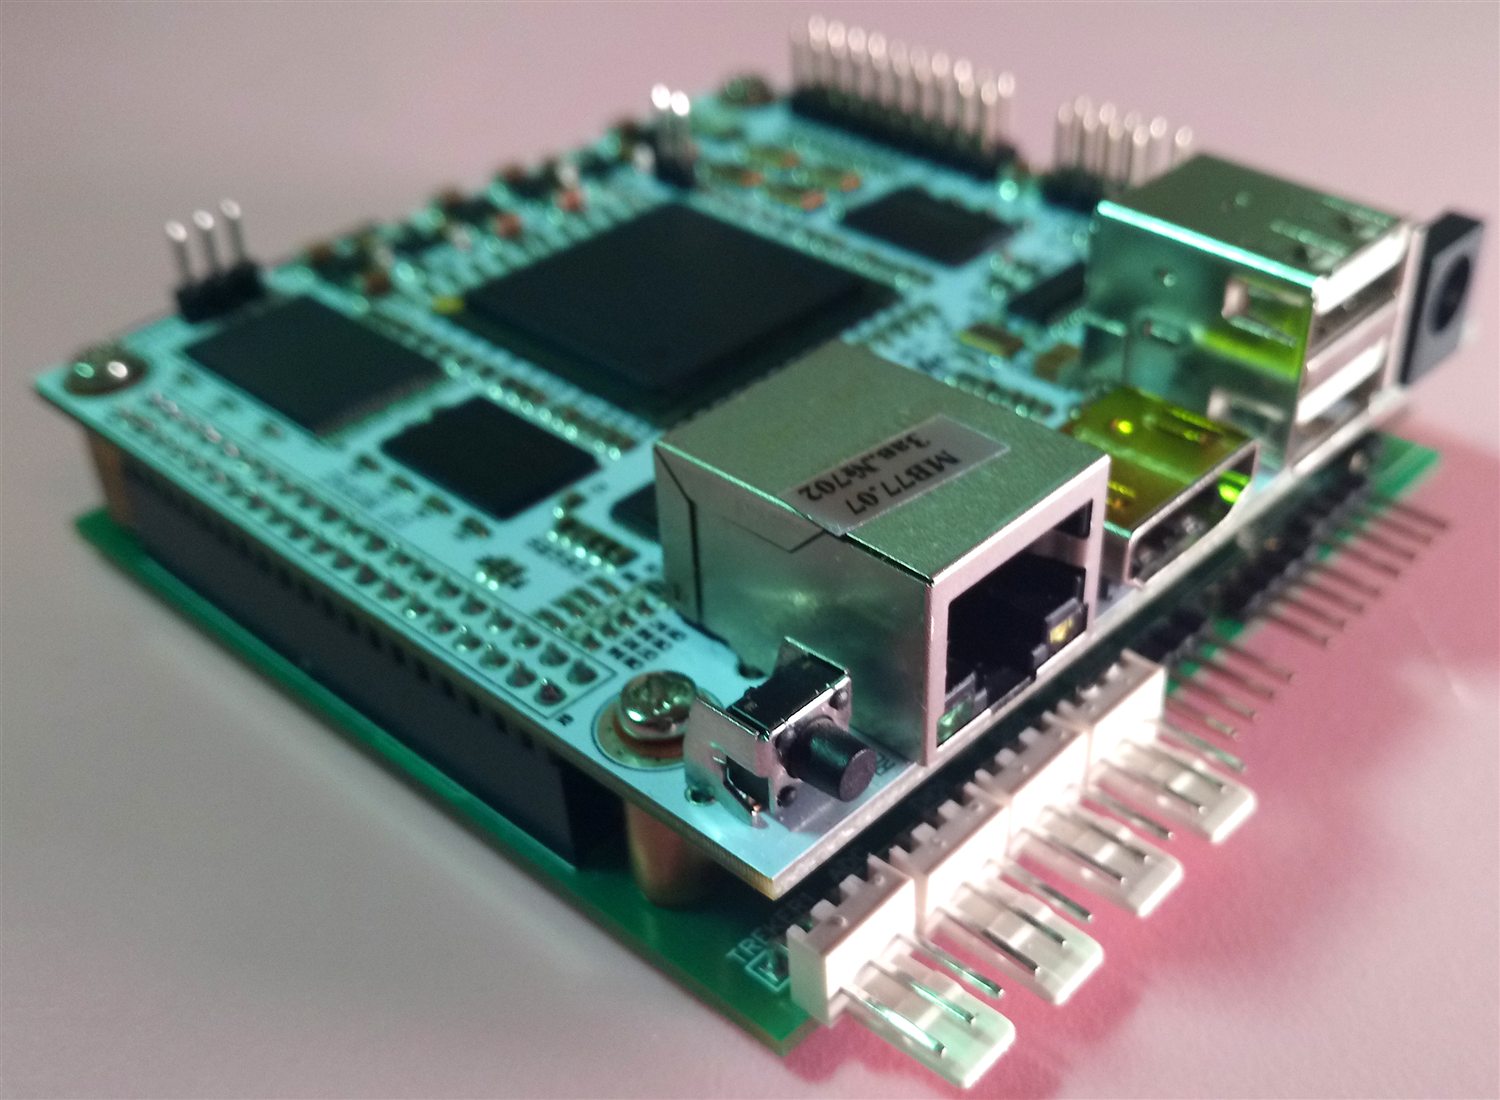
Образовательный конструктор АПК-1

Не набор деталей, а система обучения: контроллер с собственной платой, бортовой веб-сервер с визуальной средой программирования, курс уроков и серверная часть для учителя. Собран, протестирован партиями и укомплектован документацией по эксплуатации.

роль
электроника, прошивка, веб-среда, серверная часть, испытания
период
2021 — 2022
стек
ESP-12E · KiCad · C++ · PHP · JS
статус
партия 15 плат, все рабочие
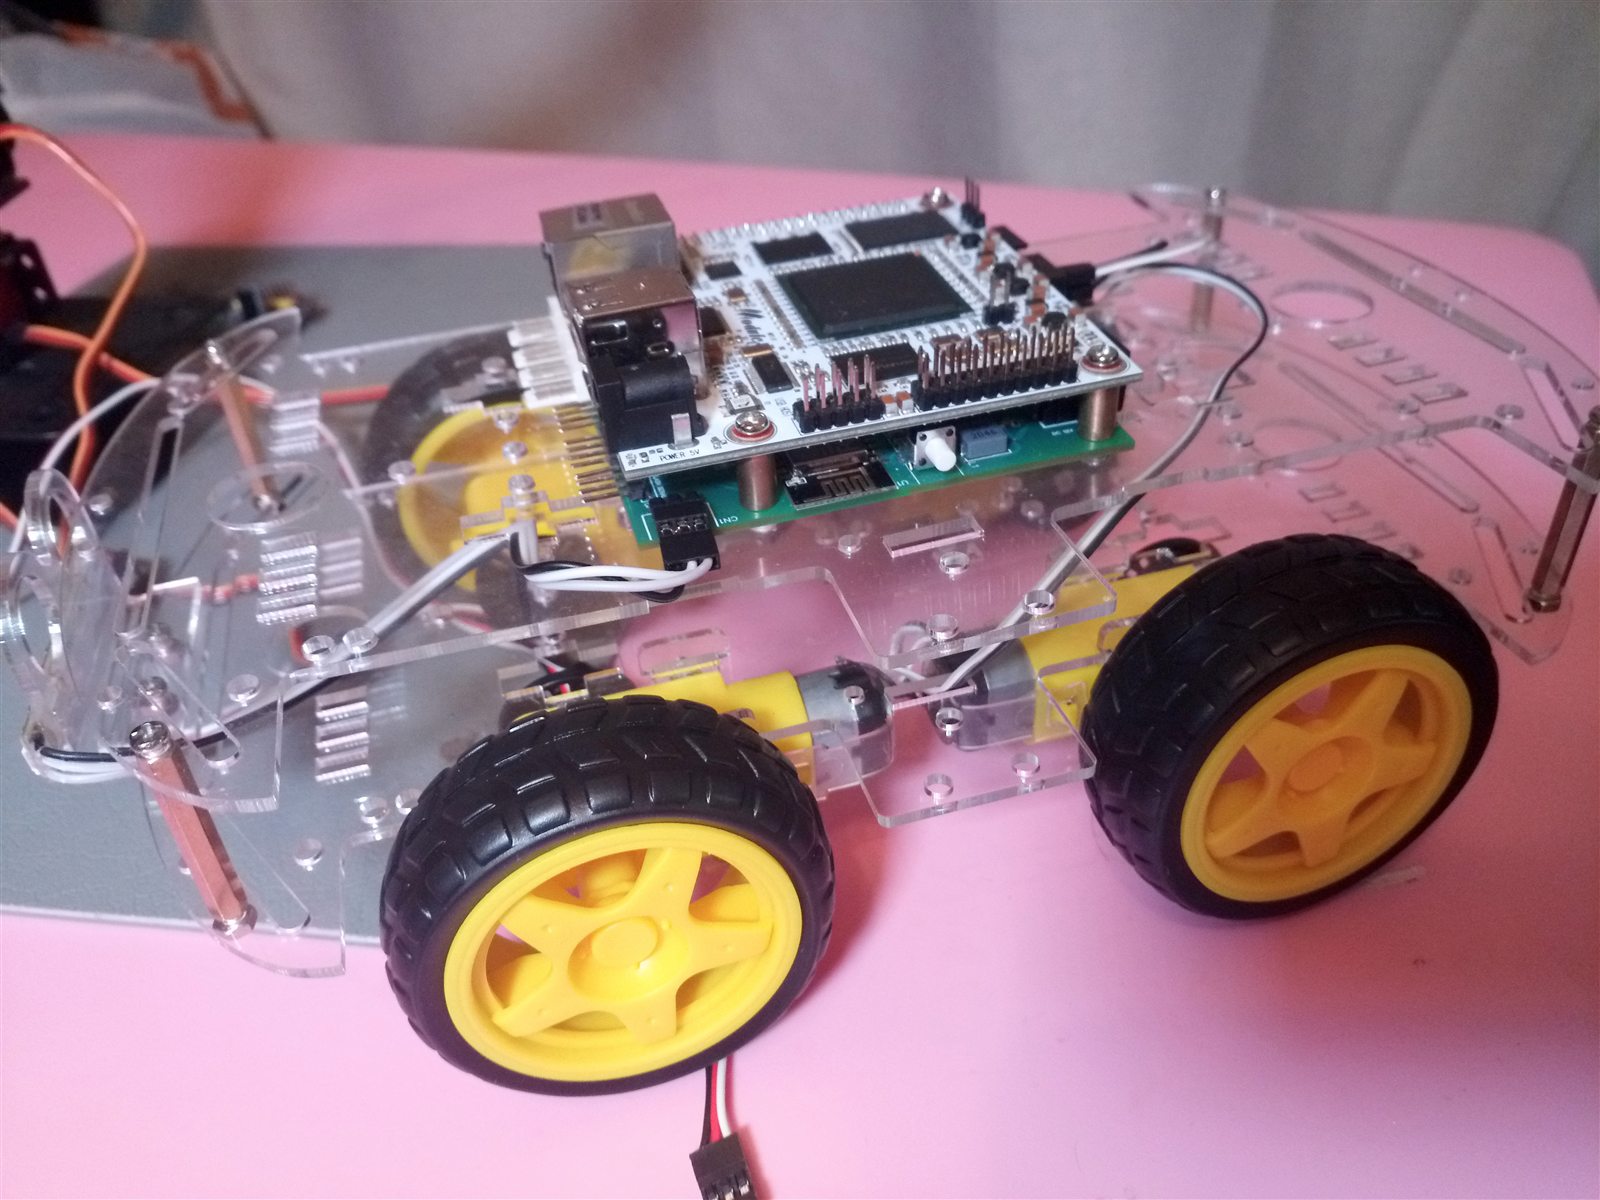
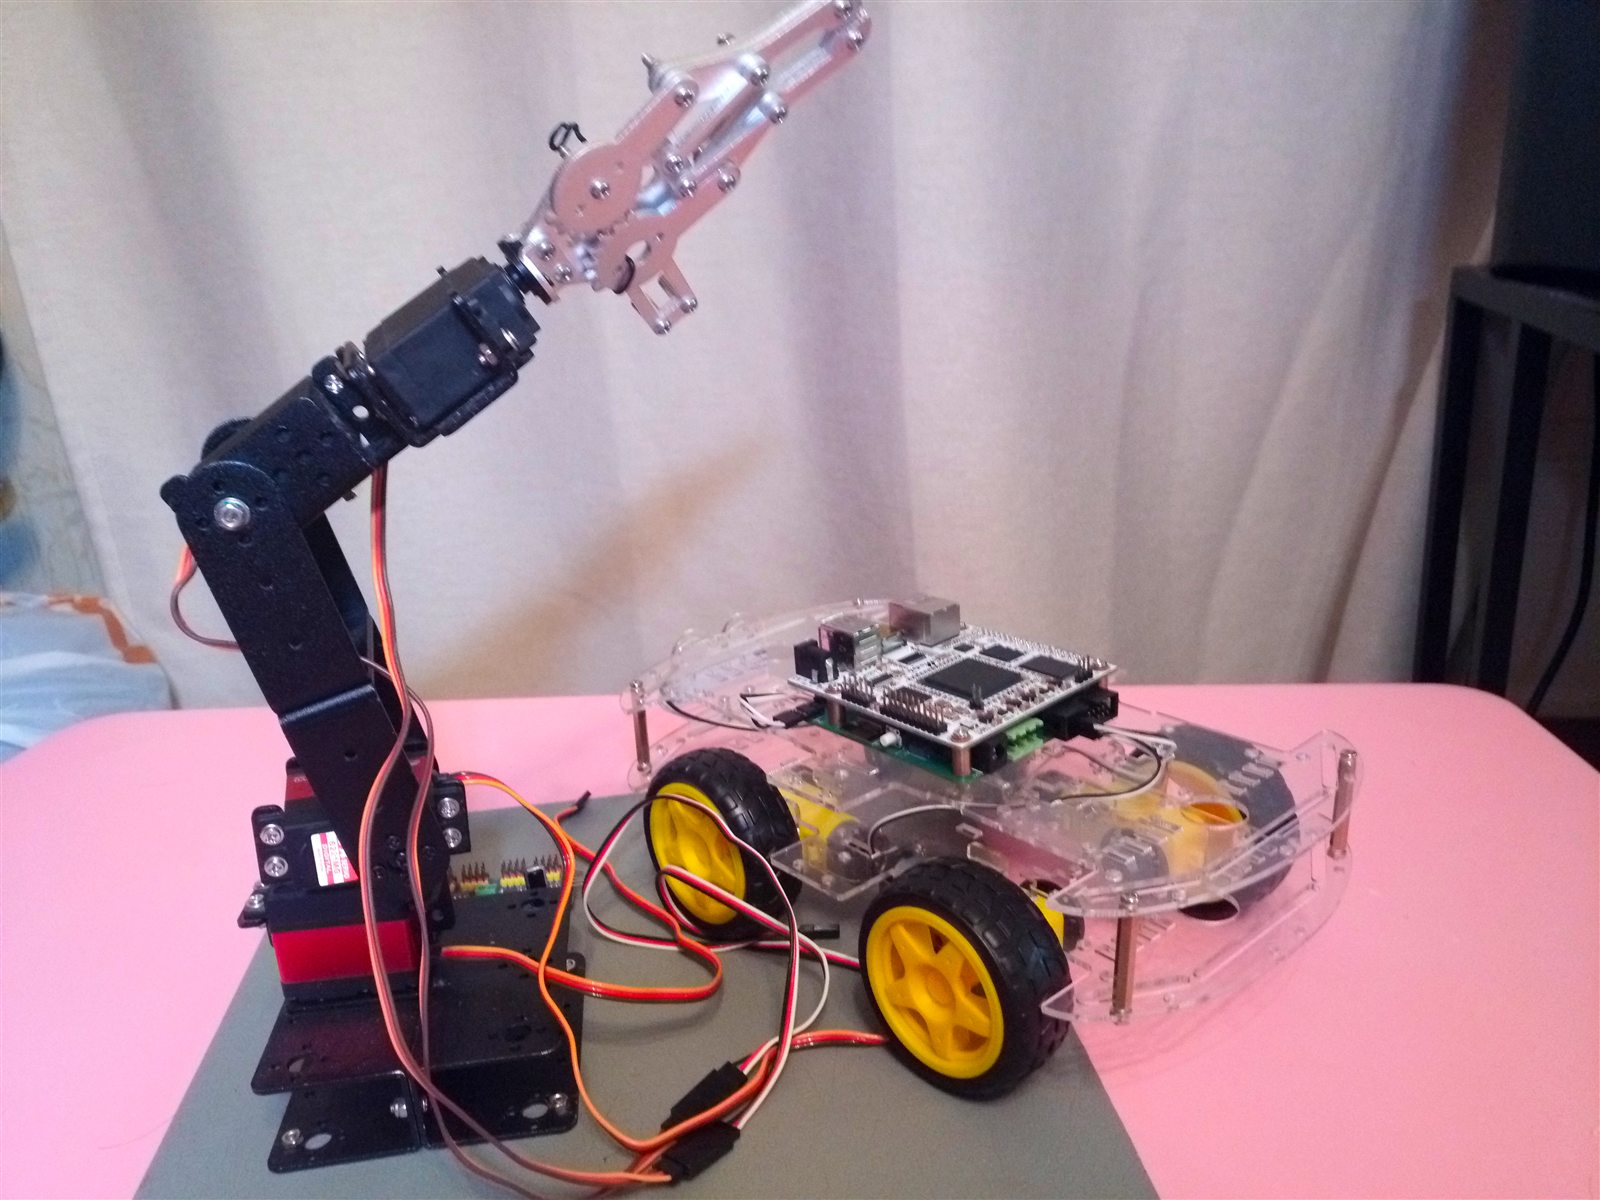
Аппаратно-программный комплекс: блок управления, платформа и модули
комплекс в сборе · блок управления, платформа, набор модулей
01 — задача

Учебный процесс, а не одно устройство

Комплекс проектировался для школ и колледжей: учитель загружает методику, ученик проходит теорию и тут же собирает и программирует робота. Работать это должно в двух режимах — очно, когда преподаватель ведёт группу, и заочно, когда занятие идёт один на один через онлайн.

Отсюда требование к полноте: контроллер, корпус, аккумуляторный бокс, набор модулей, визуальная среда, курс уроков и серверная часть с оценками — всё это один продукт, а не пять разных проектов.

02 — ограничения

Что задавало рамки

  • Дети и напряжение. Всё питание внутри 12 В, разъёмы с фиксацией, аккумуляторный бокс отдельным блоком.
  • Автономность. Урок не должен зависеть от розетки в классе: три элемента 18650 дают не менее пяти часов работы.
  • Серийность. Плата должна собираться партией и проверяться по протоколу, а не «на столе у разработчика».
  • Совместимость. Требовалась работа с микрокомпьютером стороннего производителя и с корпусом, спроектированным другой командой.
  • Один контроллер на много сценариев. Моторы, сервоприводы, лазерный дальномер, RGB-лента, дисплей, матрица, ИК-пульт — всё на одной плате.
03 — архитектура

Три контура: железо, борт, сервер

Модули датчики · приводы I2C · GPIO · PWM Блок управления ESP-12E · веб-сервер SD-карта Веб-среда визуальный редактор уроки · библиотека Сервер курсы · оценки класс · ученик Wi-Fi методики и прогресс

Ключевое решение — контроллер сам поднимает Wi-Fi и отдаёт веб-интерфейс прямо с SD-карты. Ученику не нужен компьютер с установленной средой: он подключается к плате браузером с планшета, собирает программу визуально и запускает её на роботе. Тот же интерфейс умеет работать с сервером — забирать уроки и отдавать результаты.

04 — электроника

Своя плата, три ревизии

Блок управления спроектирован с нуля: разводка под моторы и сервоприводы, 16-канальный ШИМ-контроллер, 16-канальный расширитель портов, гироскоп-акселерометр-компас, драйверы приводов, согласование уровней и питание от USB-C PD. Плата прошла несколько итераций: от первой схемы до версии с посадочными местами под корпус и внешние модули.

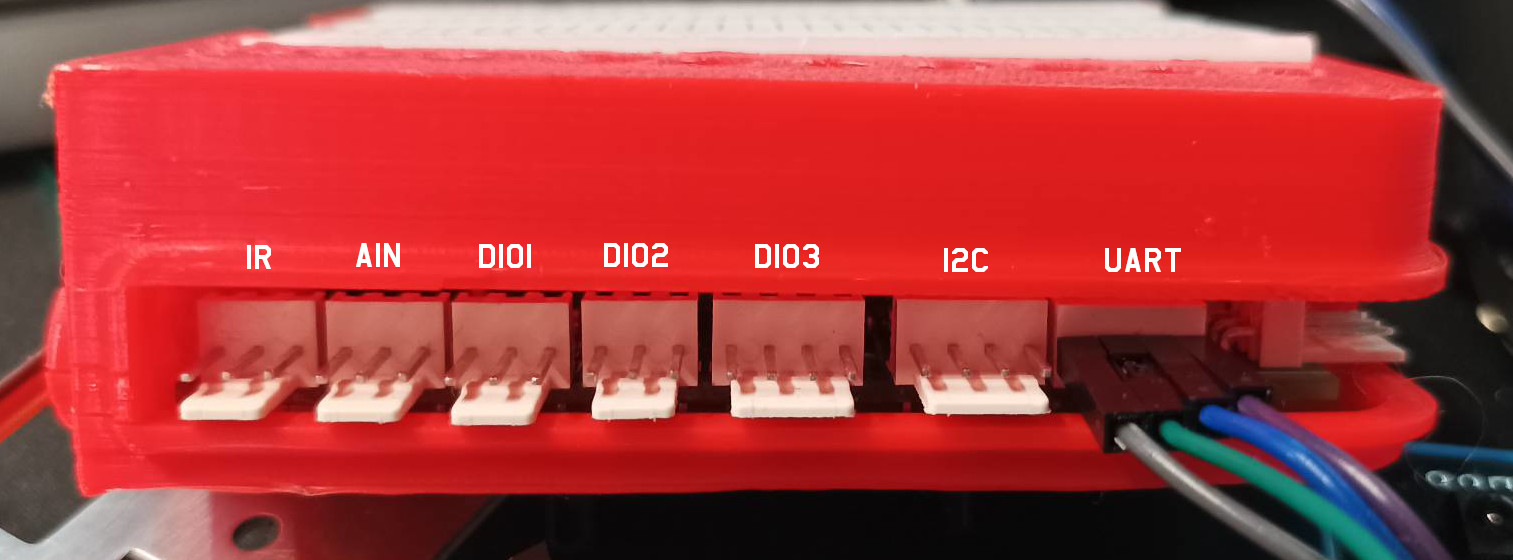
Передняя панель блока управления с разъёмами для датчиков и исполнительных устройств
передняя панель: ИК-приёмник · АЦП · два GPIO · дальномер · I2C · UART · RGB

По периферии блок закрывает весь набор сценариев урока: 8 каналов ШИМ и столько же GPIO, два I2C, два UART, SPI и RTC — плюс макетная плата на верхней панели, чтобы собранную схему можно было расширять руками, а не перепрошивкой.

05 — софт

Прошивка, среда и сервер

Прошивка школьной серии прошла четыре версии — от первого рабочего варианта до версии с файловой системой, уроками и редактором на борту. Внутри — HTTP-сервер, работа с SD-картой, управление периферией по I2C, ШИМ и GPIO, исполнение пользовательской программы и Wi-Fi-режим точки доступа.

Визуальная среда работает в браузере: программа собирается из блоков, а не пишется кодом — это принципиально для 4–9 классов. Рядом с редактором живут уроки и библиотека теоретических справок; полный курс и проверка заданий приходят с серверной части, которая ведёт классы и считает прогресс.

4
версии школьной прошивки
8
каналов ШИМ для сервоприводов
64 ГБ
SD-карта с уроками и средой
5 ч
автономной работы от аккумуляторов
06 — испытания

Партия из пятнадцати плат и протокол на одиннадцать проверок

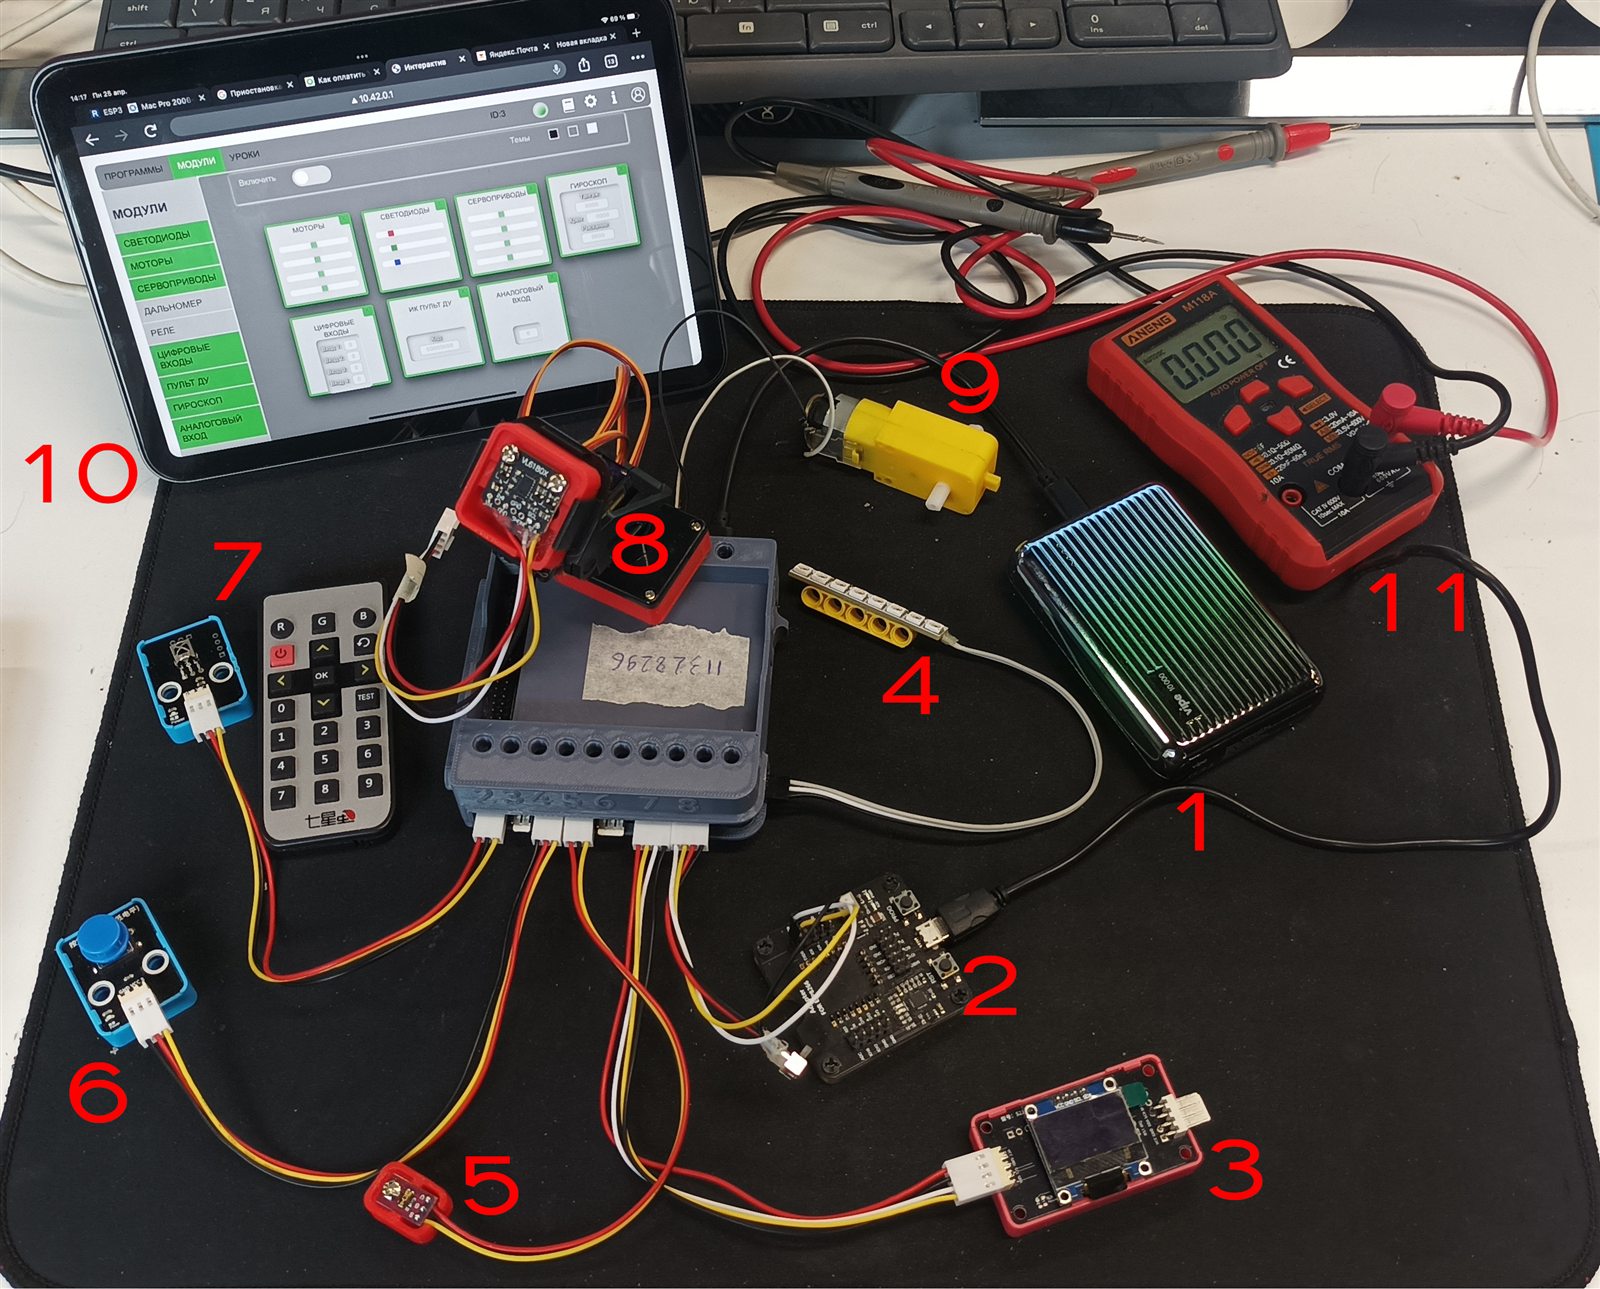
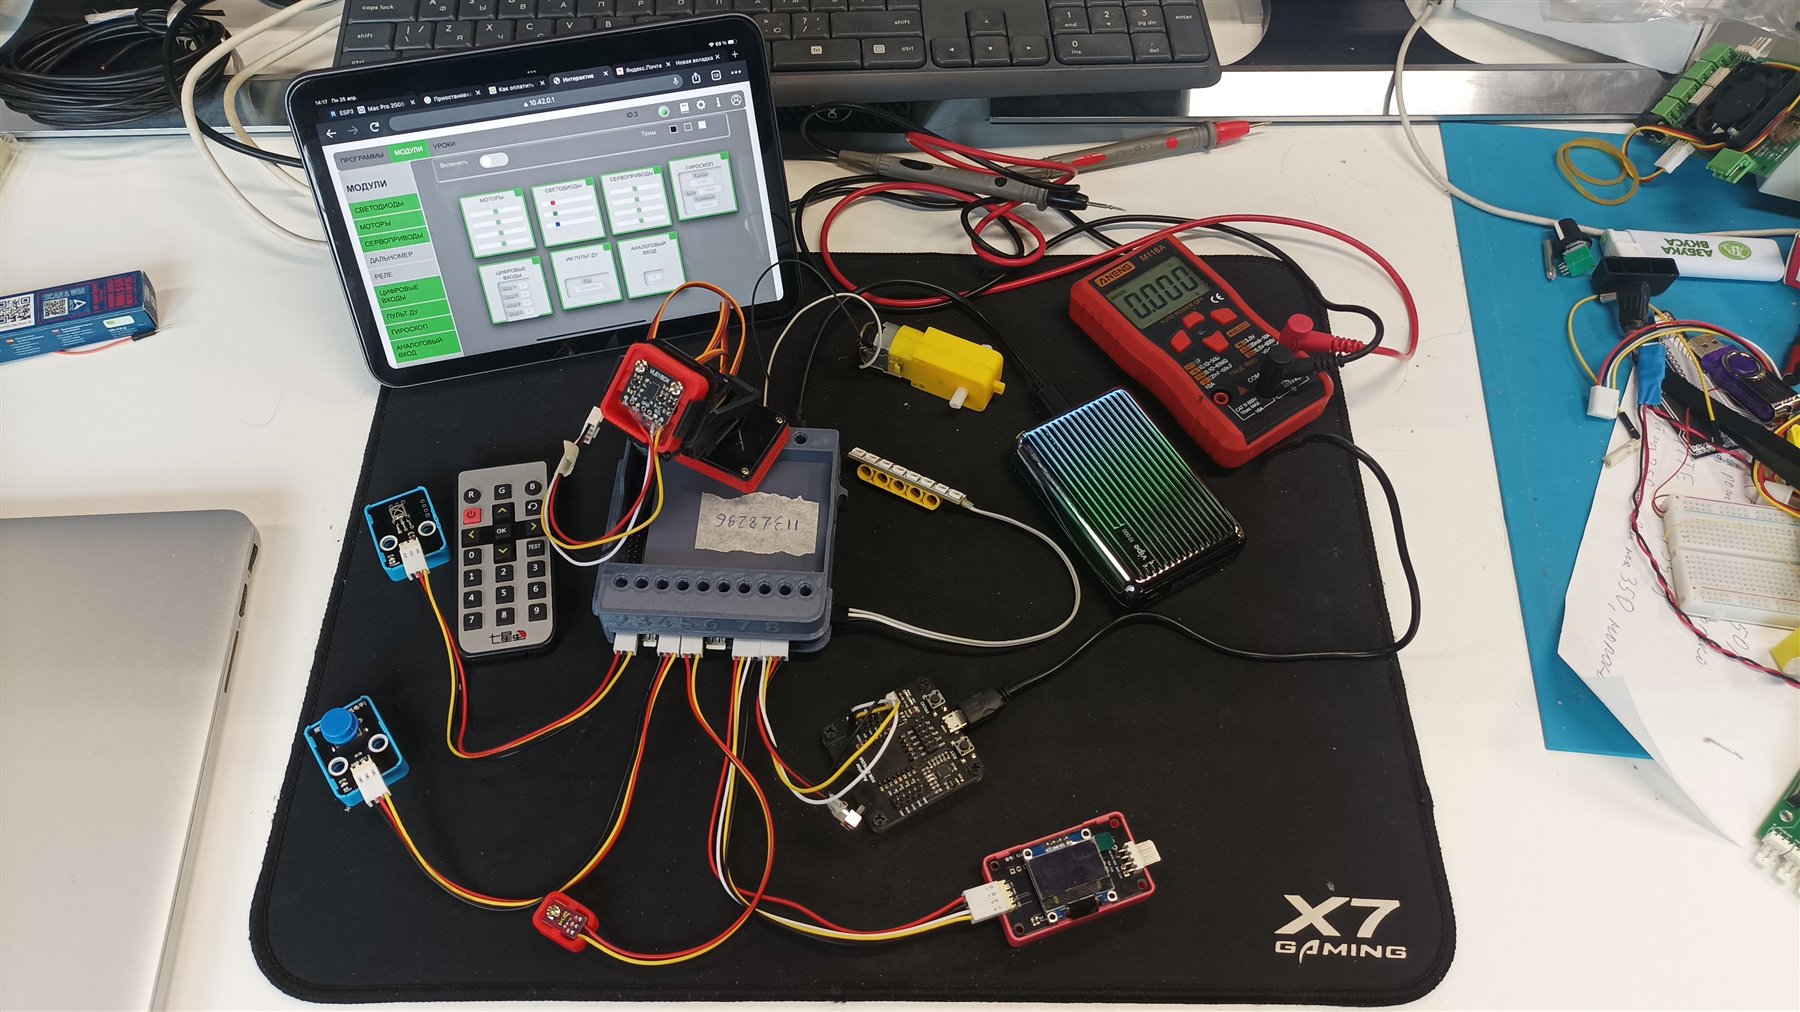
Каждая плата проходит стенд, собранный специально для приёмки: внешний аккумулятор, программатор, экран на I2C, модуль RGB, датчик освещённости, кнопка, ИК-приёмник с пультом, кронштейн с двумя сервоприводами, мотор постоянного тока, планшет с удалённым интерфейсом и мультиметр.

В партии из пятнадцати плат обнаружилось два одинаковых механических дефекта — лишний припой внутри разъёма питания USB блокировал кабель. Дефект устранялся прогревом коннектора до 210 °C и продувкой. По итогу: критических дефектов нет, все пятнадцать плат проверены по всем подсистемам и переданы в эксплуатацию.
15
плат в испытанной партии
11
модулей в тестовом стенде
2
устранённых механических дефекта
0
критических отказов
Тестовый стенд с модулями для проверки подсистем контроллера
приёмочный стенд: питание, программатор, I2C-экран, RGB, датчик света, кнопка, ИК-пульт, сервоприводы, мотор
07 — как это работает
робот в работе: сборка программы в веб-среде и запуск на платформе

результат

Комплекс собран как продукт: своя плата с ревизиями, корпус, аккумуляторный бокс, прошивка, бортовой веб-интерфейс с визуальной средой, курс уроков и серверная часть. На партию есть протокол испытаний, на изделие — руководство по эксплуатации и программа с методикой испытаний.

08 — вывод

«Робот-учитель» — это не железка, а замкнутый контур

Устройство становится образовательным, только когда сходится всё: понятная плата, среда без установки на компьютер, уроки рядом с редактором и сервер, который видит прогресс класса. Самая сложная часть здесь — не электроника, а стыки между пятью слоями, каждый из которых живёт по своим правилам.